
Nombre Parcourir:0 auteur:Éditeur du site publier Temps: 2026-09-15 origine:Propulsé


L'aluminium ne possède qu'environ 60 % de la conductivité du cuivre. Pour obtenir une intensité admissible équivalente, vous devez utiliser une section transversale nettement plus grande. Dans l'atelier de fabrication, cette différence dimensionnelle crée d'énormes goulots d'étranglement lors de la manipulation des matériaux. Le traitement de lots mixtes de barres omnibus en cuivre et en aluminium oblige traditionnellement les opérateurs à effectuer un réoutillage manuel. Ils doivent gérer des racks de stockage séparés et faire face à des arrêts fréquents des machines pour s'adapter à différentes largeurs, épaisseurs et profils de poids. Ces interventions manuelles nuisent à l'efficacité de la production et augmentent le risque de chute ou d'endommagement du matériel.
Le passage à une architecture automatisée nécessite de comprendre exactement comment un système de chargement de stockage de barres omnibus moderne s'adapte de manière dynamique à ces écarts dimensionnels et de poids. Une configuration correctement intégrée gère ces variations sans sacrifier les temps de cycle, sans risquer de dommages matériels ou de provoquer une contamination croisée. Vous avez besoin d’un équipement capable de passer d’une barre de cuivre lourde et étroite à une barre d’aluminium large et légère en cycles consécutifs sans intervention humaine.
L'outillage dynamique n'est pas négociable : les systèmes hautes performances utilisent des pinces et des réseaux de vide programmables et servocommandés pour s'adapter instantanément aux profils plus larges de l'aluminium et à la densité plus élevée du cuivre.
L'intégration génère un retour sur investissement : des transferts de données transparents entre le système de chargement et l'unité de traitement éliminent la saisie manuelle des données et évitent les erreurs de non-concordance des matériaux en fonction des exigences de résistivité du volume électrique.
La protection de la surface est importante : la faible résistance à la traction de l'aluminium nécessite une pression de manipulation spécialisée pour éviter de rayer la surface pendant le transport automatisé.
Ségrégation complète : des systèmes avancés gèrent automatiquement la séparation des stocks pour éviter la contamination croisée et atténuer les risques de corrosion galvanique à la fois pendant le stockage et pendant le processus de manipulation physique.
La définition de vos exigences de base en matière de manipulation commence par comparer les propriétés physiques du cuivre C11000 à celles des alliages d'aluminium standard comme le 6101-T6. Les composants de distribution d’énergie dépendent fortement de ces deux métaux. Leurs différences physiques dictent la conception mécanique de tout équipement de manutention automatisé dans votre atelier.
Le cuivre est dense, lourd et hautement conducteur. L'aluminium est plus léger, plus souple et nécessite plus de volume physique pour supporter la même charge électrique. Ces caractéristiques contrastées obligent les chargeurs automatisés à fonctionner sur un spectre mécanique très large. Si votre portique n’est calibré que pour un matériau, il échouera lors de la manipulation de l’autre.
| Propriété du matériau | Cuivre C11000 | Aluminium 6101-T6 | Manipulation automatisée |
|---|---|---|---|
| Conductivité | 100 % SIGC | ~61% SIGC | L'aluminium nécessite des barres plus larges/plus épaisses, exigeant des pinces à large course. |
| Densité | 8,89 g/cm³ | 2,70 g/cm³ | Le cuivre crée de lourdes charges ponctuelles ; l'aluminium nécessite de la stabilité pour les profils larges. |
| Résistance à la traction | Haut | Inférieur | L'aluminium est sujet aux rayures de surface et à la déformation des bords sous une force de serrage élevée. |
| Risque d'oxydation | Patine (lente) | Corrosion galvanique (rapide si mixte) | Ségrégation physique stricte requise dans les zones de stockage et de manutention. |
La résistivité électrique du volume dicte la taille physique de la matière première que vous apportez dans l'installation. L’aluminium ayant une résistivité plus élevée, il doit être nettement plus large ou plus épais pour supporter le même courant nominal que le cuivre. C'est ce qu'on appelle communément dans l'industrie la règle des 60 %.
Par exemple, si une application d'appareillage de commutation spécifique nécessite une barre de cuivre de 100 x 10 mm pour gérer une charge de 1 000 A, l'équivalent en aluminium devra peut-être être de 160 x 10 mm. Cette différence de 60 mm signifie que les pinces mécaniques à largeur fixe échoueront. Le système de chargement doit posséder une large plage de préhension réglable instantanément. Il doit passer du ramassage d'une barre de cuivre étroite et épaisse à une barre d'aluminium large et plate en cycles consécutifs sans qu'un opérateur ajuste manuellement les mâchoires de la pince avec une clé.
La manipulation de ces matériaux présente un paradoxe mécanique unique. L'aluminium nécessite une section transversale plus grande pour une intensité équivalente, mais la barre finale fabriquée est toujours plus légère que son homologue en cuivre. La haute densité du cuivre signifie que même une barre compacte transporte une masse importante.
Le mécanisme de levage doit s'adapter dynamiquement aux deux extrêmes. Lors de la manipulation du cuivre, le système gère des charges ponctuelles concentrées et à charge utile élevée. Les moteurs et les portiques doivent exercer un couple élevé pour soulever le matériau dense de la pile en toute sécurité. Lors de la manipulation de l'aluminium, le système gère une stabilité large et un poids réduit. Le mouvement de levage doit rester fluide pour empêcher les barres d'aluminium larges et flexibles d'osciller ou de se balancer pendant le transport dans l'usine.
L'aluminium est très sensible aux rayures et à la déformation. Des forces de serrage élevées endommagent facilement la surface des alliages d'aluminium mous. Le cuivre est beaucoup plus robuste et peut résister à une préhension mécanique agressive sans montrer de signes de contrainte.
Les systèmes automatisés nécessitent un retour de force intelligent. Si un système applique la même pression de serrage à l’aluminium qu’au cuivre, il écrasera les bords de la barre d’aluminium. Les défauts de surface compromettent la zone de contact électrique lors de l'assemblage final, entraînant des points chauds sur le terrain. L’équipement de manutention doit moduler sa force de préhension en fonction du matériau spécifique à soulever.
Les systèmes automatisés s'interfacent physiquement avec les matières premières à l'aide d'un outillage spécialisé en bout de bras. La mécanique doit s’adapter instantanément aux différentes dimensions et densités. Les ingénieurs utilisent plusieurs approches distinctes pour résoudre ce problème de manipulation complexe, passant des pinces statiques aux réseaux intelligents pilotés par des capteurs.
Le réglage rapide de la largeur est la fonction la plus critique du mécanisme de levage. Les pinces pneumatiques offrent une fonctionnalité simple d'ouverture et de fermeture, mais elles manquent de contrôle précis de la largeur. Les servo-pinces programmables offrent une adaptabilité supérieure. Les servomoteurs utilisent des encodeurs internes pour ajuster la largeur de la mâchoire au millimètre exact requis pour la barre programmée.
Les systèmes d'aspiration sous vide multizones offrent une alternative pour la manipulation de barres d'aluminium larges et plates. Les systèmes à vide soulèvent le matériau de la surface supérieure, éliminant ainsi le besoin de serrage des bords. Cela empêche complètement la déformation des bords. Les réseaux de vide avancés activent des zones d'aspiration spécifiques en fonction de la largeur de la barre, conservant la pression de l'air et assurant un maintien sûr.
| Type d'outillage à impact | Avantage principal | Meilleur cas d'utilisation | Limitation |
|---|---|---|---|
| Servo-pinces programmables | Maintien mécanique de haute précision et sécurisé. | Barres de cuivre lourdes et étroites nécessitant une forte adhérence latérale. | Peut endommager les bords en aluminium souple en cas d'échec du retour de force. |
| Réseaux de vide multizones | Contact sans bord, empêche les rayures sur la surface. | Barres larges et plates en aluminium. | Luttes avec des surfaces fortement oxydées ou huileuses. |
Le levage de cuivre lourd nécessite un couple élevé. Soulever de l’aluminium plus léger avec le même couple entraîne des mouvements agressifs et saccadés. Ces mouvements brusques peuvent déloger le matériau, le faire osciller dangereusement ou créer une usure excessive des composants du portique.
Les systèmes modernes utilisent des cellules de pesée et des entraînements à fréquence variable (VFD) pour résoudre ce problème. Les cellules de pesée détectent instantanément le poids du matériau dès le début du levage. Le PLC traite ces données de poids et commande au VFD d'ajuster automatiquement le couple de levage. Cela garantit une montée douce et contrôlée quelle que soit la densité du matériau.
L’automatisation aveugle entraîne des pannes catastrophiques des machines. Le système de chargement doit vérifier que le matériel physique correspond au calendrier de production avant de lancer un levage. Des capteurs de profilage optiques et laser scannent la zone de préparation en continu.
Ces capteurs mesurent la largeur et l'épaisseur exactes de la barre supérieure de la pile. Le système compare ces dimensions physiques aux données ERP ou MES. Si le programme demande une barre en aluminium de 160 mm, mais que les capteurs détectent une barre en cuivre de 100 mm, le système s'arrête et alerte l'opérateur. Cette vérification garantit que l’équivalent matériel correct est toujours sélectionné.
Pour comprendre comment ces mécanismes fonctionnent ensemble, examinez la séquence de levage automatisée standard exécutée par l'automate :
Le portique se positionne sur la cassette cible en fonction des coordonnées reçues du logiciel de gestion du stockage.
Le profileur laser scanne la couche supérieure de la pile pour vérifier que la largeur et l'épaisseur correspondent au ticket de travail actif.
Les servomoteurs ajustent la largeur de la mâchoire de la pince au millimètre près, ou le collecteur pneumatique active des zones de vide spécifiques en fonction du profil numérisé.
L'axe Z descend jusqu'à ce que les capteurs de proximité détectent un contact physique avec la surface du matériau.
Les cellules de pesée surveillent la traction initiale pour calculer le poids du matériau, ajustant instantanément le couple du VFD pour une montée douce et contrôlée.
Les changements de mélanges élevés introduisent un risque de contamination croisée. Les particules de cuivre sont plus dures que l'aluminium. Si de la poussière de cuivre s'incruste dans les patins de préhension, elle rayera la prochaine barre d'aluminium manipulée par le système. De plus, des métaux différents en contact direct créent un risque de corrosion galvanique.
Les ingénieurs conçoivent des coussinets de préhension et des ventouses à l’aide de matériaux synthétiques non poreux. Ces polymères spécialisés ne retiennent pas les copeaux de métal ni la poussière. Ils fournissent une interface propre et sans transfert. Ce choix mécanique simple empêche le transfert de métaux différents sur les surfaces en aluminium lors de cycles automatisés continus.
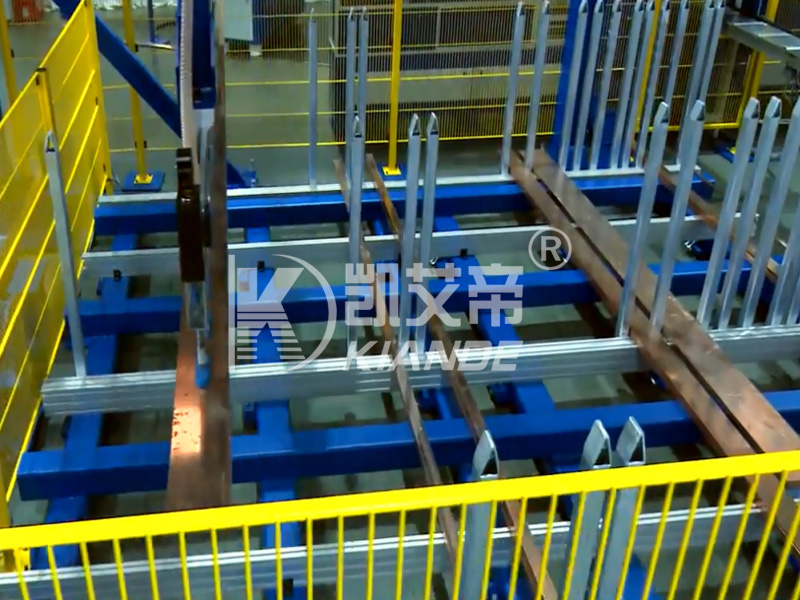
L'architecture de stockage a un impact direct sur l'efficacité du chargement et l'intégrité des matériaux. Un portique de chargement à grande vitesse est inutile si la matière première est désorganisée, enfouie sous d’autres stocks ou inaccessible. L'intégration du chargeur avec une tour de stockage automatique des matières premières crée un flux transparent d'inventaire directement vers la cellule de fabrication.
Les rayonnages au sol traditionnels consomment d'énormes quantités de pieds carrés et nécessitent que les conducteurs de chariots élévateurs extraient des paquets spécifiques. Le stockage automatique utilise des tours verticales remplies de cassettes à hauteur variable. Ces cassettes maximisent efficacement l'espace vertical.
Le système alloue des emplacements de cassette plus hauts pour les piles d'aluminium plus épaisses et plus volumineuses. Il attribue des emplacements plus courts et fortement renforcés pour les piles de cuivre lourdes et très denses. Une cassette en cuivre peut supporter 2 000 kg mais n'occuper qu'un pas vertical de 200 mm. Une cassette en aluminium peut également supporter 2 000 kg, mais nécessite un pas vertical de 400 mm en raison du volume nécessaire pour atteindre ce poids. Cette allocation dynamique de l'espace garantit que l'installation stocke la quantité maximale de matières premières dans le plus petit encombrement possible.
La séparation physique gérée par logiciel dans la tour de stockage est une nécessité absolue. Le cuivre et l’aluminium ne doivent jamais partager le même espace de stockage physique. Même des traces d’humidité dans l’air ambiant de l’usine peuvent agir comme un électrolyte entre ces deux métaux.
Si le cuivre et l’aluminium se touchent, la corrosion galvanique commence immédiatement, dégradant les surfaces de contact avant même que la barre ne soit coupée. Le logiciel de stockage attribue des cassettes dédiées à chaque type de matériau. Le transstockeur automatisé applique strictement cette ségrégation. Il ne placera pas un faisceau de cuivre dans une cassette destinée à l'aluminium. Cela atténue le risque de corrosion galvanique avant même le début de la fabrication.
L’efficacité dépend de la préparation du bon matériel au bon moment. Le système de stockage ne récupère pas les cassettes de manière aléatoire. Il utilise une logique de récupération automatisée basée sur la file d'attente de production à venir envoyée depuis le MES.
Le logiciel analyse les prochaines heures de tâches planifiées. Il prépositionne les cassettes de cuivre et d'aluminium requises à proximité du point d'extraction de chargement pendant que le travail en cours est toujours en cours. Cela minimise le temps de déplacement de la grue. Il optimise le flux des lots de métaux mélangés, garantissant que le portique de chargement n'attend jamais l'arrivée des matières premières par le haut de la tour.
La transition critique du stockage à la fabrication active se produit au niveau du convoyeur d'alimentation. Le système de chargement doit placer la matière première avec précision dans l'équipement de traitement. Tout mauvais alignement provoque de graves défauts en aval, entraînant des rebuts de matériaux et une perte de temps machine.
Le système de chargement doit centrer des barres de largeurs considérablement différentes sur le convoyeur d'alimentation. Une barre de cuivre compacte de 50 mm et une barre d'aluminium large de 160 mm nécessitent des coordonnées de placement complètement différentes. La précision du poinçonnage et du pliage dépend d’un alignement parfait de la ligne médiane.
Le portique utilise ses axes servocommandés pour positionner la barre exactement au centre des rouleaux du convoyeur. Une fois placés, les poussoirs pneumatiques automatisés tirent depuis les côtés. Ces cylindres tapotent doucement les bords de la barre, la poussant contre un rail de référence fixe. Cette vérification mécanique finale garantit que le matériau est parfaitement d'équerre avant d'entrer dans la machine de traitement des jeux de barres CNC..
Les réglages mécaniques manuels sur la table d'alimentation détruisent l'efficacité automatisée. Les opérateurs ne devraient pas avoir besoin de clés ou de volants pour ajuster les guides latéraux lors du passage du cuivre à l'aluminium.
Les systèmes modernes éliminent complètement ces interventions manuelles. Les données ERP/MES transitent directement vers la machine de traitement via les protocoles OPC UA ou MQTT. Le système ajuste automatiquement les guides latéraux motorisés en fonction de la charge utile de la largeur du matériau entrant. Cette automatisation sans changement permet une production continue et ininterrompue sur des lots mixtes.
La vitesse d'avance du système de chargement doit correspondre à la vitesse de traitement de l'unité CNC. Différents matériaux sont traités à différentes vitesses. Les alliages d'aluminium plus souples permettent généralement des vitesses de coupe et de poinçonnage plus rapides que le cuivre dense.
Le système de chargement communique en permanence avec le contrôleur CNC. Si la machine de traitement accélère pour un lot d'aluminium, le chargeur accélère ses cycles de récupération et de placement. Si la CNC ralentit pendant une séquence complexe de pliage du cuivre, le chargeur fait une pause. Cette synchronisation évite le manque de matière à l'alimentation et évite les goulots d'étranglement dangereux sur la table intermédiaire.
L’efficacité du chargement dicte directement le débit de l’assemblage final. Si la cellule de fabrication a du mal à passer d’un matériau à l’autre, les stations d’assemblage en aval resteront inactives en attendant les pièces. L’évolutivité nécessite des transitions matérielles transparentes dès la toute première étape du processus.
Les infrastructures électriques modernes exigent de la flexibilité. Les installations nécessitent souvent des cycles de production à haut mélange et faible volume (HMLV). Le système automatisé doit basculer entre le cuivre et l’aluminium pièce par pièce sans hésitation.
Cette agilité prend en charge les exigences des projets personnalisés. Différentes phases ou parcours au sein d'un même bâtiment peuvent spécifier différents matériaux conducteurs en fonction de contraintes de coût ou de poids. Par exemple, les conducteurs de phase peuvent être en cuivre, tandis que le conducteur de terre est en aluminium. Un système de chargement agile alimente la chaîne d'assemblage de conduites exactement ce dont elle a besoin, exactement quand elle en a besoin, quelle que soit la séquence de matériaux.
Des codes électriques stricts exigent une traçabilité complète des matériaux. Vous devez prouver l'origine, le type d'alliage et les dimensions de chaque conducteur installé dans un système électrique critique.
Le système de chargement constitue la première ligne de contrôle qualité. Il utilise des capacités de lecture de codes-barres ou RFID au niveau de la cassette de stockage. Il suit les dimensions vérifiées et le type de matériau tout au long du processus de fabrication. Ces données sont jointes au dossier d'assemblage final, garantissant ainsi la totale conformité aux normes de l'industrie et aux spécifications du client.
Le déploiement d’une automatisation lourde implique un risque opérationnel important. Comprendre ce qui peut mal se passer pendant le déploiement vous permet d'élaborer des solutions préventives avant de signer un bon de commande et de détruire votre usine.
L’évaluation de la surface au sol requise est la pierre d’achoppement la plus courante. La tour de stockage, le portique de chargement et la clôture de sécurité occupent une place importante. Cela est particulièrement difficile étant donné le volume de stockage plus important requis pour les stocks d’aluminium volumineux.
De nombreuses installations sous-estiment le dégagement nécessaire pour le déplacement des portiques et l'accès des chariots élévateurs aux quais de chargement. Une tour de stockage de bars de 12 mètres nécessite une hauteur de plafond importante et des sols en béton fortement armé. Pour atténuer ce risque, effectuez un audit spatial 3D complet avant l’approvisionnement. Cartographiez les dimensions exactes du système de chargement automatique des jeux de barres proposé par rapport à vos colonnes structurelles, ponts roulants et allées existants.
Le matériel est inutile s'il ne peut pas communiquer avec le réseau de votre usine. Le risque de pannes de communication entre l'automate du système de chargement et le logiciel de l'installation existante est élevé. Si le chargeur ne peut pas lire le planning ERP, il ne peut pas fonctionner de manière autonome.
Ne supposez jamais une compatibilité plug-and-play. Exigez une documentation API complète de la part du fournisseur. Exigez des études de cas d'intégration éprouvées montrant des transferts de données réussis avec votre marque spécifique de logiciel MES ou ERP. Établissez des protocoles de communication clairs et testez les charges utiles de données avant le début de l’installation.
La manipulation automatisée crée une usure constante des composants physiques. Les ventouses se dégradent avec le temps et deviennent cassantes. Les patins de préhension s'usent, en particulier lors de la manipulation continue de barres de cuivre à arêtes vives.
Ignorer cette usure entraîne des chutes de matériaux et des temps d'arrêt inattendus. Établissez un calendrier de maintenance prédictive strict. Suivez ces étapes pour maintenir l’intégrité de la manipulation :
Inspectez chaque semaine les zones de vide et les tampons synthétiques pour déceler les copeaux de métal incrustés.
Testez l'étalonnage de la cellule de pesée tous les mois pour garantir une détection précise du poids.
Nettoyez quotidiennement les lentilles du profileur laser pour éviter les fausses lectures de largeur.
Vérifiez la dérive de positionnement des encodeurs du servomoteur tous les trimestres.
Stockez les pièces d'usure critiques dans votre réserve à outils locale pour garantir un remplacement immédiat en cas de dégradation.
Un système de chargement automatisé est aussi efficace que sa capacité à effectuer une transition transparente entre différents matériaux. Il doit gérer la haute densité du cuivre et l’empreinte dimensionnelle plus grande de l’aluminium sans intervention humaine. Il doit y parvenir tout en empêchant strictement la contamination croisée et les dommages de surface.
Lors de l’évaluation des solutions, donnez la priorité aux fournisseurs qui proposent des mécanismes de préhension servo-entraînés et vérifiés par capteurs. Insistez sur des protocoles de stockage anti-galvaniques dédiés au sein de l’architecture de la tour. Assurez-vous que le fournisseur fournit une intégration logicielle native avec votre marque spécifique d'équipement de traitement CNC pour garantir une automatisation sans changement.
Suivez les étapes suivantes pour commencer votre mise à niveau d'automatisation :
Vérifiez votre mix de production actuel pour déterminer votre rapport exact entre le traitement du cuivre et celui de l'aluminium.
Calculez les heures de travail hebdomadaires actuellement perdues en raison des changements manuels de matériaux et du réoutillage des machines.
Définissez la largeur et le poids maximum requis des barres pour établir des spécifications d'approvisionnement de base strictes.
Effectuez un examen du plan d'étage 3D pour identifier l'emplacement optimal pour une tour de stockage verticale et un portique de chargement.
R : Les systèmes reposent sur une combinaison d'intégration des données de production ERP/MES, de lecture de codes-barres au niveau de la cassette de stockage et de vérification du poids/épaisseur en temps réel à l'aide de cellules de pesée et de capteurs laser.
R : Oui, à condition que le système utilise des servo-pinces programmables avec une large plage de déplacement ou un système de vide multizone qui active des ventouses spécifiques en fonction de la largeur de barre programmée.
R : Non, à condition que le système soit équipé de patins de préhension synthétiques ou de palonniers à vide non marquants et que la force de serrage soit automatiquement régulée via un logiciel lorsque l'aluminium est sélectionné.
R : En utilisant des cassettes ou des plateaux dédiés attribués par logiciel pour chaque type de matériau, en garantissant que le cuivre et l'aluminium ne partagent jamais le même espace de stockage physique et en utilisant des patins de préhension sans transfert pendant la phase de chargement.
R : Bien que les capacités varient selon le fabricant, les systèmes industriels sont généralement conçus pour gérer des charges utiles allant de 500 kg à plus de 2 000 kg par cassette, avec des portiques de levage individuels conçus pour la barre de cuivre la plus lourde de l'inventaire de l'installation.

