
Nombre Parcourir:0 auteur:Éditeur du site publier Temps: 2026-10-13 origine:Propulsé


Le positionnement des cadres d’armoires moyenne tension (MT) constitue le principal goulot d’étranglement dans la fabrication d’équipements électriques. À ce stade, des écarts millimétriques se traduisent par de graves défaillances des assemblages en aval. La manipulation de cadres en acier lourds et encombrants nécessite un équilibre entre les exigences de débit élevé et des exigences strictes en matière de sécurité et de précision. Lorsque les opérateurs alignent mal les châssis, l"installation est confrontée à des raccords de jeux de barres rejetés, à des échecs d"insertion des disjoncteurs et à des structures de confinement des défauts d"arc compromises. Ces erreurs interrompent la production et obligent à des retouches importantes. Pour atteindre un débit évolutif et maintenir un contrôle qualité strict, les directeurs d"usine doivent évaluer et mettre en œuvre la bonne combinaison de systèmes de positionnement automatisés, de chariots spécialisés et de postes de travail intégrés. Vous devez adapter ces solutions à l’empreinte spécifique de votre installation et à votre volume de production. La maîtrise de la phase de positionnement garantit que chaque composant ultérieur s"aligne parfaitement, ce qui améliore l"efficacité globale de la fabrication et la fiabilité du produit.
La précision dicte le succès de toutes les étapes d’assemblage ultérieures ; les systèmes doivent garantir une précision reproductible inférieure au millimètre.
Les véhicules à guidage automatique (AGV) et les systèmes ferroviaires maximisent le débit des lignes standardisées, tandis que les chariots à matériaux spécialisés offrent une flexibilité pour un assemblage personnalisé.
L"intégration d"un poste de travail auxiliaire dédié à l"étape de positionnement réduit la fatigue de l"opérateur, minimise la dépendance à la grue et accélère les temps de cycle.
Les dispositions de transition reliant les chariots manuels et les nœuds automatisés permettent une modernisation progressive sans interrompre la production.
La connexion de la ligne de positionnement aux systèmes MES et ERP garantit que les spécifications personnalisées du client dictent automatiquement le routage et la configuration du poste de travail.
La définition des critères de réussite d'une chaîne d'assemblage d'appareillages MT moderne commence par la compréhension des défis physiques des matières premières. Les châssis d'appareillage MT nus dépassent régulièrement les 1 000 kg. La manipulation de ces énormes enceintes en acier nécessite un équipement spécialisé capable de supporter un poids extrême tout en conservant un contrôle dimensionnel précis. Un cadre qui se tord ou se déforme pendant le transport échouera aux contrôles stricts d’assurance qualité avant même que les composants internes ne soient mis en scène.
Les erreurs de positionnement au stade du cadrage primaire créent un effet domino de désalignement en aval. Lorsqu"un cadre n"est décentré que d"une fraction de degré, les techniciens ont du mal à installer en douceur des disjoncteurs lourds. Les transformateurs de courant ne parviennent pas à s"aligner avec leurs supports de montage désignés. Les jeux de barres en cuivre rigide nécessitent une précision absolue pour maintenir des lignes de fuite et des lignes de fuite appropriées. Forcer un jeu de barres dans un cadre mal aligné introduit des contraintes mécaniques qui peuvent entraîner des pannes électriques catastrophiques sur le terrain.
L"établissement d"exigences de sécurité de base pour le déplacement d"enceintes en acier lourdes reste une priorité absolue pour les gestionnaires d"installations. Les méthodes traditionnelles reposent fortement sur les ponts roulants. Les grues présentent des risques de balancement importants et obligent les opérateurs à travailler directement sous des charges suspendues. Les stratégies de positionnement modernes visent à minimiser la dépendance à la grue. En gardant la charge près du sol et en utilisant un mouvement horizontal contrôlé, les installations réduisent considérablement les risques de pincement et protègent les techniciens d"assemblage des blessures par écrasement.
Le suivi et la traçabilité avancés élèvent le processus de positionnement d"une tâche purement mécanique à une opération basée sur les données. La mise en œuvre d"étiquettes RFID ou de lecture de codes-barres au stade du positionnement crée un jumeau numérique consultable en temps réel de l"armoire. Lorsque le cadre se verrouille dans sa station initiale, le système d"exécution de la fabrication (MES) enregistre son emplacement exact, son orientation et l"ordre de travail attribué. Cette poignée de main numérique garantit que les opérateurs reçoivent les schémas et composants corrects pour cette construction personnalisée spécifique.
Le déplacement d"un cadre nu sans ses panneaux de contreventement internes expose la structure à des contraintes de torsion. Si la plate-forme de transport ne dispose pas de vérins de mise à niveau appropriés, la répartition inégale du poids peut déformer de façon permanente les montants en acier. Les ingénieurs de l"usine doivent spécifier les plates-formes de transport qui soutiennent le châssis au niveau de ses points porteurs. Nous voyons souvent des installations endommager les cadres simplement en les soulevant du mauvais coin lors de la phase initiale de préparation. L"utilisation de plaques de base usinées sur mesure sur le mécanisme de transport empêche cette déformation structurelle.
La sélection du bon mécanisme de transport détermine le rythme global de la chaîne de production d'appareillages de commutation . Les installations doivent peser les exigences de débit par rapport aux contraintes spatiales et à la variabilité des produits.
Les systèmes de rails montés au sol ou encastrés déplacent les armoires entre les nœuds d"assemblage à l"aide de points d"arrêt indexés. Ces systèmes utilisent des rails en acier robustes intégrés directement dans le sol de l"usine. Ils guident les plates-formes motorisées ou poussées manuellement le long d"un chemin linéaire fixe. Une fois qu"un cadre atteint un poste de travail désigné, des broches de verrouillage mécaniques se déploient pour sécuriser la plate-forme. Cela garantit un mouvement latéral nul lors de l’insertion du composant.
Les environnements de production à volume élevé et à faible mixité bénéficient le plus des systèmes guidés par rail. Lorsqu"une installation fabrique des appareils de commutation standardisés nécessitant un flux continu et des temps de réponse rigides, les rails offrent une fiabilité inégalée. Le chemin fixe élimine les erreurs de navigation et impose une séquence d’assemblage disciplinée et linéaire. Ils offrent une durabilité extrême, une capacité de poids élevée et des besoins d"entretien minimes pendant des décennies de fonctionnement continu. La modification de l’agencement de l’usine nécessite d’importantes démolition et reconstruction des infrastructures.
Les AGV utilisent une bande magnétique, un guidage laser ou un SLAM (localisation et cartographie simultanées) pour parcourir les images tout au long de la séquence d"assemblage. Au lieu de suivre des traces physiques, ces plates-formes robotiques cartographient l"usine et transportent les cadres d"appareillage de manière autonome. Ils glissent sous un cadre étagé, le soulèvent légèrement et le transportent jusqu"au prochain poste de travail disponible. Ils ajustent leurs itinéraires de manière dynamique pour éviter les obstacles ou contourner les stations hors ligne.
Les installations modernes et évolutives donnant la priorité à la flexibilité de la disposition et à l"intégration des données de l"Industrie 4.0 s"appuient fortement sur la mise en œuvre de l"AGV. Ces systèmes excellent dans les environnements où le flux de produits change fréquemment en fonction des commandes personnalisées. Les AGV offrent des capacités de routage dynamique et une intégration directe avec les systèmes d"exécution de fabrication. Si une baie de test spécifique est occupée, le MES peut rediriger instantanément l"AGV vers une autre baie. La principale contrainte concerne l"exigence stricte d"un sol impeccable et parfaitement nivelé pour garantir une navigation laser précise et éviter le patinage des roues.
Des plates-formes à roulettes spécialement conçues et robustes, équipées de roulettes verrouillables, de vérins de mise à niveau et de gabarits personnalisés, sécurisent la base de l'armoire pendant le transport. Un chariot à matériel pour appareillage permet aux opérateurs de pousser ou de remorquer des châssis entre les stations. Les modèles avancés sont dotés de mécanismes de levage hydrauliques pour régler la hauteur de travail. Cela garantit que les techniciens peuvent atteindre les points de montage internes sans se plier ou s'étirer excessivement.
Les environnements de production à forte diversité et à faible volume et les projets d"ingénierie personnalisés s"appuient sur ces chariots pour une adaptabilité maximale. Lorsque chaque commande comporte des dimensions uniques ou des dispositions de composants spécialisées, une automatisation rigide entrave souvent les progrès. Les chariots permettent aux opérateurs de mettre un châssis hors ligne pour un travail personnalisé complexe et chronophage sans arrêter le flux de production principal. Ils introduisent une variabilité dans la précision du positionnement et dépendent fortement de l"effort physique de l"opérateur, à moins qu"ils ne soient associés à des remorqueurs motorisés.
De nombreuses installations utilisent une approche hybride pour équilibrer flexibilité et débit. Dans une disposition de transition, les opérateurs utilisent un chariot à matériaux pour le sous-assemblage initial et la mise en scène. Une fois le châssis de base préparé, l"opérateur pousse le chariot dans un rail automatisé localisé ou un nœud AGV. Le chariot se verrouille dans un support standardisé. Ce support guide ensuite le châssis tout au long de la phase très critique d"installation du jeu de barres principal, où la précision est primordiale.
Les installations de culture qui doivent augmenter progressivement leur capacité de production utilisent cette méthode efficacement. Il permet aux opérateurs de s’adapter progressivement aux nouvelles technologies. Le modèle hybride conserve la flexibilité de la mise en scène manuelle tout en introduisant une précision automatisée exactement là où les tolérances d"assemblage sont les plus serrées. Le succès dépend d’une gestion minutieuse des points de transfert entre les zones manuelles et les zones automatisées. Vous devez vous assurer que les mécanismes de verrouillage s’enclenchent parfaitement à chaque fois.
Système de positionnement | Méthode de navigation | Meilleure application | Avantage principal |
|---|---|---|---|
Transfert guidé par rail | Rails au sol fixes | Grand volume, standardisé | Durabilité et capacité de poids extrêmes |
Transport AGV | SLAM / Guidage laser | Des usines dynamiques et intelligentes | Flexibilité des itinéraires et intégration MES |
Chariot à matériel | Remorqueur manuel / motorisé | Ingénierie personnalisée et hautement diversifiée | Adaptabilité maximale et routage hors ligne |
Hybride de transition | Verrouillage chariot-rail | Installations de mise à l"échelle | Équilibre la préparation manuelle avec une précision automatisée |
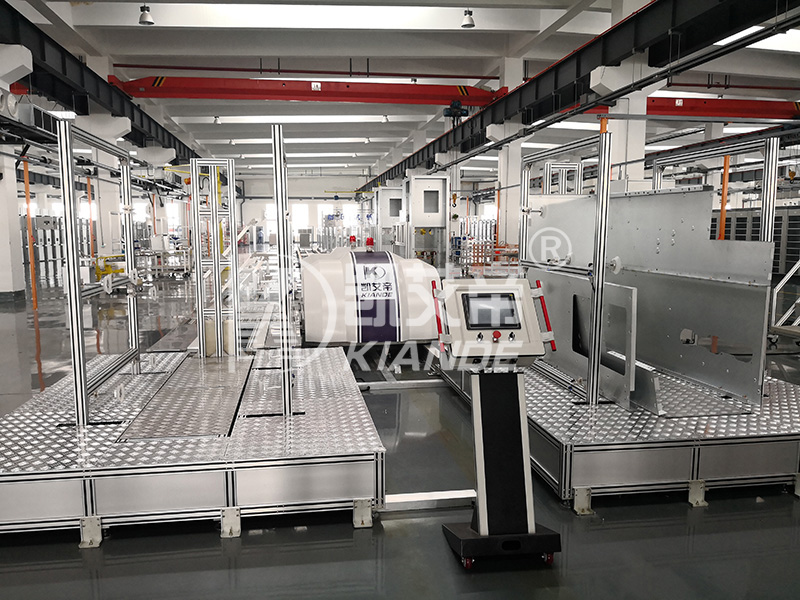
Atteindre une précision inférieure au millimètre nécessite un processus strict et reproductible lors du verrouillage d’un cadre dans un nœud d’assemblage. Les opérateurs ne peuvent pas se fier à des estimations visuelles lors du positionnement des boîtiers qui abriteront des composants haute tension. La procédure suivante décrit la séquence d"alignement standard utilisée dans les installations de haute précision :
Mise en scène initiale : l'opérateur ou l'AGV amène le cadre à moins de 50 millimètres du nœud cible. Les capteurs de proximité confirment que le cadre se trouve dans la bonne zone générale.
Alignement approximatif : des rails de guidage ou des blocs en V montés au sol attrapent les roues ou les plaques de base de la plate-forme de transport, canalisant le cadre vers l'axe central du poste de travail.
Verrouillage primaire : des goupilles de verrouillage pneumatiques ou hydrauliques s'étendent du sol ou du système de rails et s'engagent dans les trous de réception renforcés du support de transport. Cela élimine tout mouvement latéral et longitudinal.
Nivellement et équarrissage : des vérins de nivellement automatisés se déploient pour soulever légèrement le cadre de ses roues de transport. Cela transfère le poids vers des supports en acier solides et calibrés. Les outils d'alignement laser vérifient que le cadre est parfaitement d'équerre par rapport à l'outillage du poste de travail.
Vérification numérique : le MES lit l'étiquette RFID du cadre, confirmant que la bonne unité est en position. Le système déverrouille ensuite l'outillage localisé et affiche les instructions de travail spécifiques à ce nœud.
Serrage secondaire : pour les opérations impliquant un couple élevé, telles que le boulonnage du jeu de barres principal, les colliers de serrage secondaires aériens ou latéraux engagent les sections supérieures du cadre pour éviter toute micro-déflexion pendant l'assemblage.
Ignorer l’une de ces étapes compromet l’intégrité de la construction. Si un technicien tente d"installer un disjoncteur à vide lourd sans engager les pinces secondaires, le cadre peut se déplacer. Ce changement perturbe l"alignement des contacts de déconnexion primaires, entraînant une défaillance immédiate lors des tests de réception de routine en usine.
La phase de positionnement s'étend au-delà du simple déplacement du cadre ; cela implique de préparer l’environnement immédiat pour un assemblage efficace. Un poste de travail auxiliaire d'appareillage de commutation soutient la ligne principale en plaçant des panneaux latéraux, des cloisons internes et du matériel de montage exactement là où le cadre se verrouille en place. En organisant les matériaux à côté du nœud de positionnement, les opérateurs éliminent les mouvements inutiles et restent concentrés sur une installation de précision.
L"évaluation des postes de travail nécessite un examen attentif de l"outillage et de l"accès ergonomique. Les meilleures configurations comportent des équilibreurs d"outils pneumatiques qui suspendent de lourdes clés dynamométriques à hauteur de poitrine. Cela réduit la fatigue de l’opérateur. Les tables élévatrices hydrauliques permettent aux techniciens de régler la hauteur des sous-ensembles lourds avant de les glisser dans le châssis principal. Un éclairage LED localisé à haute luminosité intégré directement dans le poste de travail garantit une visibilité sans ombre au plus profond du boîtier en acier sombre. Cela empêche le filetage croisé des fixations critiques.
Le découplage du sous-ensemble de la ligne principale réduit considérablement le temps de cycle global. Pendant que le châssis principal se met en place, les opérateurs de la station auxiliaire préparent les composants internes. Ils pré-assemblent les faisceaux de câbles de commande basse tension, montent les borniers sur les rails DIN et préparent le châssis du disjoncteur à vide. Lorsque le cadre principal arrive enfin et se verrouille dans le nœud, les modules pré-assemblés sont prêts pour une insertion immédiate. Cela transforme un long processus de construction en une tâche d"intégration rapide.
Equiper le poste de travail d’instructions de travail numériques transforme le processus d’assemblage. Les écrans d"interface homme-machine (IHM) montés sur des bras articulés extraient les schémas d"assemblage en temps réel du serveur central. Au fur et à mesure que l"étiquette RFID du cadre s"enregistre à la station, l"écran se met automatiquement à jour pour afficher le modèle CAO 3D exact et les spécifications de couple requises pour ce numéro de série spécifique. Cela élimine le recours à des plans papier obsolètes et réduit considérablement les erreurs d’assemblage sur les commandes hautement personnalisées.
Envisagez l"installation de transformateurs de courant (TC) et de transformateurs de potentiel (PT). Ces composants en résine coulée sont incroyablement lourds et fragiles. Un poste de travail auxiliaire optimisé comprend une potence dédiée ou un bras manipulateur apesanteur spécifiquement pour la manipulation de ces transformateurs. L"opérateur utilise le manipulateur pour soulever le CT de sa caisse d"expédition, l"inspecter et le placer sur un gabarit personnalisé. Une fois le cadre de l"appareillage principal verrouillé dans le nœud adjacent, l"opérateur fait simplement pivoter le bras manipulateur et guide le CT sur ses supports de montage. Cela élimine le levage manuel et évite les chutes accidentelles qui pourraient briser le boîtier en résine.
La sélection d"une stratégie de positionnement nécessite une analyse approfondie des contraintes opérationnelles, de la disposition des installations et des objectifs de production à long terme. Les ingénieurs d’usine doivent regarder au-delà des besoins immédiats et concevoir un système capable de s’adapter aux futures itérations du produit.
Les ingénieurs de fabrication analysent constamment le compromis conceptuel entre une indexation rapide et un alignement minutieux. Les systèmes ferroviaires offrent une indexation rapide et agressive. La plate-forme accélère rapidement et se heurte à une butée mécanique dure, garantissant un placement précis en quelques secondes. Ce mouvement agressif peut déplacer les composants internes desserrés s"ils ne sont pas correctement fixés. Les systèmes basés sur des chariots nécessitent un alignement manuel minutieux. L"opérateur doit aligner visuellement les marques au sol et engager manuellement les goupilles de verrouillage. Le calcul du temps de cycle acceptable pour le positionnement du cadre en fonction du temps de cycle global de l"usine détermine quelle méthode est viable. Si le temps takt permet une fenêtre de positionnement de deux minutes, les chariots manuels suffisent. Si la fenêtre est de trente secondes, l"indexation automatique est obligatoire.
L’adaptabilité du système reste vitale pour gérer des dimensions variables. Une installation pourrait produire des appareillages compacts à isolation gazeuse (GIS) lundi et des boîtiers massifs d"appareillages isolés dans l"air (AIS) mardi. Le système de positionnement doit prendre en charge les deux sans nécessiter des heures de reconfiguration. Les gabarits réglables montés sur les supports permettent aux opérateurs de faire glisser les pinces de fixation vers l"intérieur ou vers l"extérieur en fonction de l"empreinte au sol de l"armoire. Les supports de dimensions fixes limitent la flexibilité de la production. Ils obligent l"installation à consacrer des lignes spécifiques à des familles de produits spécifiques, ce qui limite l"évolutivité opérationnelle globale.
La mise en œuvre d’un nouveau système de positionnement nécessite une évaluation rigoureuse des infrastructures. Les systèmes ferroviaires nécessitent des tranchées en béton, un renforcement structurel et un nivellement précis pour empêcher le grippage des voies sous des charges de plusieurs tonnes. Les AGV exigent des revêtements époxy spécialisés pour maintenir des coefficients de friction constants et empêcher la dégradation des roues. Les installations doivent évaluer les exigences en matière de largeur d’allée. Les manœuvres sûres du chariot nécessitent de larges rayons de braquage et des lignes de vue dégagées. Les AGV peuvent naviguer dans des couloirs plus étroits à condition que les scanners laser de sécurité offrent une vue dégagée.
Les demandes personnalisées des clients enregistrées dans un système ERP (Enterprise Resource Planning) doivent se traduire par des instructions de routage spécifiques. Lorsqu"un client commande une gamme d"appareillages de commutation avec des configurations de relais non standard, les données déclenchent un bon de travail spécialisé. Le système de positionnement lit ces données et détourne automatiquement le cadre hautement personnalisé vers un poste de travail auxiliaire spécialisé équipé pour un câblage complexe. Cela contourne entièrement les nœuds d’assemblage à grande vitesse standard.
De plus, le système de positionnement agit comme un point principal de collecte de données pour l’assurance qualité. Chaque fois qu"une trame entre ou quitte un nœud, le système horodatage l"événement. Les directeurs d"usine utilisent ces données pour identifier les goulots d"étranglement. Si les châssis passent systématiquement quarante minutes au nœud d"installation du jeu de barres mais seulement vingt minutes au nœud d"insertion du disjoncteur, les équipes d"ingénierie savent exactement où concentrer leurs efforts d"amélioration des processus. Ce niveau de suivi granulaire est impossible avec des méthodes de positionnement purement manuelles et sans réseau.
La transition vers des systèmes de positionnement avancés introduit des risques opérationnels spécifiques. L"identification précoce de ces vulnérabilités permet aux équipes d"ingénierie de mettre en œuvre des contre-mesures fiables avant l"arrêt de la production.
Les sols inégaux des usines présentent un risque grave à la fois pour la navigation des AGV et pour l"intégrité des rails. Un plongeon de quelques millimètres seulement peut amener les scanners de sécurité d"un AGV à mal interpréter l"environnement, déclenchant ainsi un arrêt d"urgence. Des rails inégaux provoquent le blocage du transporteur, ce qui nécessite des machines lourdes pour déloger la plate-forme coincée. L"atténuation nécessite des audits complets de la topographie du sol à l"aide d"outils de nivellement laser. Les installations doivent effectuer un meulage localisé du béton ou appliquer de l"époxy autolissant avant d"installer tout système de transport automatisé.
Les goulots d’étranglement des données et du réseau menacent la fiabilité des transports intelligents. Les systèmes automatisés s"arrêtent immédiatement s"ils subissent une latence du réseau, des erreurs de communication API ou des délais d"attente du serveur entre le gestionnaire de flotte et les véhicules. Une perte de signal Wi-Fi laisse un châssis de plusieurs tonnes bloqué dans une allée de transport en commun. Le déploiement d"une puissante informatique de pointe locale garantit que le système traite les données de navigation localement plutôt que de s"appuyer sur un serveur cloud distant. L’installation de réseaux industriels dédiés 5G ou Wi-Fi haute densité isole le trafic AGV de la bande passante générale des installations. Chaque transporteur automatisé doit comporter un pendentif de commande manuelle de sécurité, permettant aux opérateurs de conduire l"unité manuellement pendant une panne de réseau.
L’adoption et la formation des travailleurs présentent d’importants défis en matière de facteurs humains. Les opérateurs résistent souvent aux nouveaux systèmes automatisés, les considérant comme trop complexes ou comme une menace pour leurs routines établies. Une mauvaise utilisation des mécanismes de verrouillage manuel sur les systèmes hybrides entraîne un grave désalignement lors de l"insertion du jeu de barres. Les stratégies d’atténuation se concentrent sur des déploiements progressifs. La direction doit proposer une formation pratique en ergonomie, démontrant comment les nouveaux systèmes réduisent la tension physique. Des procédures opérationnelles standard (SOP) claires, renforcées par des aides visuelles à chaque poste de travail, garantissent que les opérateurs engagent correctement les goupilles de verrouillage et les verrouillages de sécurité à chaque fois.
Les temps d’arrêt pour maintenance représentent la menace la plus critique pour le débit. Une seule panne d"AGV ou un segment de rail bloqué arrête toute la ligne, créant un énorme goulot d"étranglement. La mise en œuvre de programmes de maintenance prédictive évite les pannes inattendues. Des capteurs surveillent les vibrations des roues et la consommation de courant du moteur, alertant les techniciens de l"usure des roulements avant qu"elle ne provoque une panne. Les installations doivent garder les chariots de matériaux redondants en attente pour contourner les nœuds automatisés désactivés. Le stockage de pièces de rechange critiques, notamment les moteurs d"entraînement, les goupilles de verrouillage et les scanners de sécurité, garantit que les équipes de maintenance peuvent restaurer les fonctionnalités en quelques minutes plutôt qu"en quelques jours.
Les défaillances des verrouillages de sécurité présentent également un risque majeur pendant la phase de positionnement. Si un châssis n"est pas entièrement verrouillé dans le nœud, mais que le système l"enregistre comme sécurisé, les opérateurs peuvent commencer des opérations à couple élevé. Cela pourrait faire glisser le cadre, ce qui pourrait écraser les mains ou endommager des composants. Pour atténuer ce problème, les installations doivent installer des capteurs de vérification redondants. Un interrupteur de fin de course mécanique principal confirme que la goupille de verrouillage est déployée, tandis qu"un capteur optique secondaire vérifie que la plaque de base du cadre est dans la position exacte exacte. Les deux capteurs doivent être d"accord avant que le MES déverrouille les outils du poste de travail.
Pour optimiser votre processus de positionnement de cadre et éliminer les erreurs d"assemblage en aval, exécutez les étapes suivantes :
Vérifiez la topographie actuelle de votre usine à l"aide d"outils de nivellement laser pour déterminer si la surface peut supporter des AGV ou des systèmes ferroviaires sans retouches approfondies du béton.
Déployez une station de positionnement pilote unique dotée de mécanismes de verrouillage automatisés pour tester les tolérances d"alignement avant de vous engager dans une révision complète de la chaîne d"assemblage.
Intégrez vos chariots de matériaux à votre MES à l"aide d"étiquettes RFID pour établir des temps de cycle de référence et identifier les goulots d"étranglement spécifiques dans votre itinéraire actuel.
Améliorez vos postes de travail auxiliaires avec des équilibreurs d"outils pneumatiques et des écrans IHM localisés pour réduire la fatigue de l"opérateur et éliminer le recours aux schémas papier.
R : Les exigences de charge typiques vont de 1 000 kg à 3 000 kg. La capacité exacte dépend du type d"appareillage, les appareillages à isolation dans l"air (AIS) nécessitant généralement des capacités plus élevées en raison de boîtiers en acier plus grands que les appareillages à isolation gazeuse (GIS) compacts.
R : L"équerrage et la rigidité du cadre ont un impact direct sur les tolérances strictes requises pour l"alignement des barres omnibus en cuivre. Si le cadre est positionné de manière inégale, les points de montage sont inclinés. Cela oblige les techniciens à plier ou à stresser le cuivre rigide, ce qui peut entraîner une défaillance mécanique ou des défauts d"arc.
R : Bien que les AGV gèrent efficacement le transit horizontal entre les postes de travail, des grues ou des palans localisés sont toujours nécessaires pour le chargement initial du châssis nu sur le transporteur. Ils sont également nécessaires pour insérer des composants internes exceptionnellement lourds comme de gros disjoncteurs à vide.
R : Il sert de zone dédiée pour accueillir les outils, le matériel et les sous-ensembles adjacents au cadre principal. Cette configuration minimise les mouvements de l"opérateur, réduit la fatigue et accélère considérablement le processus d"assemblage en gardant tous les matériaux nécessaires à portée de main.
R : La précision de positionnement sur les lignes manuelles est maintenue grâce à l"utilisation de broches d"indexation montées au sol, de roulettes verrouillables robustes et de gabarits personnalisés. Les opérateurs utilisent également des outils d"alignement laser pour vérifier que le cadre est parfaitement d"équerre avant de commencer l"installation des composants.
R : Les systèmes automatisés, en particulier les AGV, nécessitent des sols exceptionnellement plats avec des coefficients de friction spécifiques pour empêcher le patinage des roues. La surface doit être exempte de fissures profondes, de joints de dilatation inégaux et de débris susceptibles de gêner les scanners de navigation laser ou les mécanismes ferroviaires.
R : Les données de commande des clients provenant des systèmes ERP dictent le routage automatisé des trames. Lorsqu"une commande personnalisée est traitée, le logiciel demande au système de transport d"acheminer le cadre vers des postes de travail auxiliaires spécifiques équipés pour ces installations de composants uniques.

